
# 热门搜索 #
大模型
人工智能
openai
融资
chatGPT
Z Potentials 独家获悉,Xspark AI(无界智航)近日完成新一轮融资。本轮融资由猎道投资、华山资本、元航资本、浦东创投、钧源资本、南山战新投、水木创投等机构共同参与,多维资本担任本轮融资独家财务顾问。
Xspark AI核心团队源自清华大学,由国内触觉领域领军学者、清华长聘副教授丁文伯领衔。继今年7月宣布首轮融资以来,公司持续获得资本市场青睐,累计融资数亿元。本轮资金将重点投入原生触觉多模态模型迭代、工业及商服场景部署与产品交付能力建设,推动可信Physical AI从技术验证走向规模化应用。
伴随新一轮融资,Xspark AI正式发布自研原生触觉多模态模型Spark-0。区别于将触觉作为附加信号进行后置融合的传统方案,Spark-0从预训练阶段将触觉内建于模型,实现视觉、触觉与动作的统一表征,使机器人具备理解接触、感知受力变化并完成精细操作的能力。基于这一原生触觉建模路线,Spark-0在SparkArena仿真、SparkArena真机及跨本体Ego Humanoid三项基准测试中全面超越π0.5、GR00T等11个主流模型,验证了触觉作为核心模态对于提升机器人操作能力的关键价值。
围绕国家制造业智能化升级、建设新质生产力的战略方向,Xspark AI正加快将可信Physical AI模型部署应用,优先对精准操作与触觉敏感的工业轻载场景推进真实工位验证,并持续探索更多工业、商服场景,实现技能(M)×场景(N)的矩阵式拓展。从原生触觉模型到真实场景部署,Xspark AI正逐步形成以前沿触觉多模态模型为驱动、以机器人产品及场景交付为载体的业务体系。
谈及本轮融资,Xspark AI创始人兼CEO熊祺表示:「连续多轮融资,源于产业与资本对Xspark AI技术路线和长期价值的认可。围绕原生触觉多模态模型,公司已打通从数据积累、模型训练到机器人应用验证的关键链路,Spark-0是这一阶段的重要成果。下一阶段,团队将持续推进模型迭代、产品交付与场景拓展,加速可信Physical AI落地真实世界。」
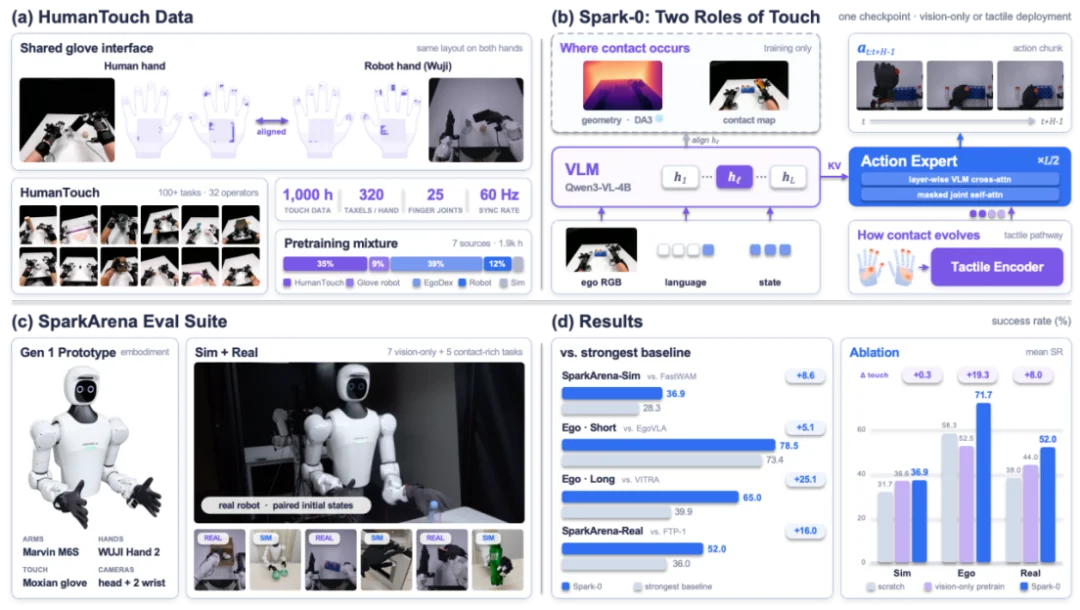
图注:Spark-0概览
具身大模型已经能看懂指令、识别物体,可一到插拔、装箱、扶正这类接触密集的任务,就会频频失败。其根源在于触觉感知的缺失——力度、形变、滑移很难从画面里看出来;接触发生时,机械手往往会遮挡视野。
但在触觉领域,行业仍长期受制于三重瓶颈:一是缺数据,高质量的全手触觉数据稀缺,难以规模化;二是缺模型,触觉大多作为外挂输入拼在模型后端,没有真正参与模型对物理世界的理解;三是缺标尺,现有评测很少能同时衡量通用操作能力和接触密集型控制能力。
Xspark AI的回答,是一套从数据、模型到评测的完整体系:以HumanTouch规模化采集触觉,以Spark-0把触觉内建进模型,再以SparkArena检验触觉的真实价值。
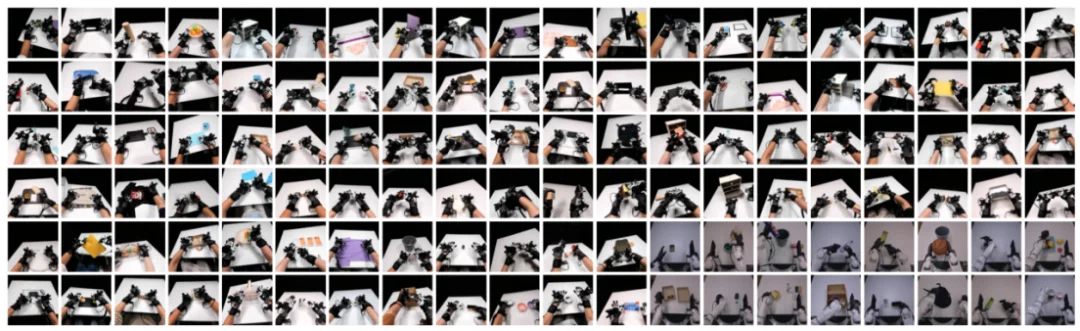
HumanTouch为触觉数据规模化提供底座。团队自主构建了1,000小时的全手触觉人类操作数据集,覆盖100多类任务、32名操作者。每只手配置360个触点,与手部姿态、多视角视频同步采集。关键在于,人手与机械手共用同一套触觉接口,人在日常操作中积累的触觉经验,可以直接转化为机器人的能力。
作为这套体系的核心,Xspark AI此次最新发布的视觉—触觉—语言—动作模型(VTLA)Spark-0摒弃了常规的事后补传感器的做法,选择将触觉内建进模型,实现了真正原生的触觉智能。在模型中,触觉承担双重角色:训练时是“老师”,全手触觉投影到图像上,引导视觉识别“接触发生在哪里”;运行时是“反馈”,压力变化实时进入动作专家,告诉模型“接触正在如何变化”。由此,表征对齐、多模态融合、动作闭环能够在同一模型中一次打通。同一套模型权重,既能仅靠视觉运行,也能接入触觉闭环控制。
SparkArena为检验触觉的真实价值提供标尺。这一基准基于Xspark AI自研的Sky-1双臂灵巧手平台构建:仿真部分包含7项纯视觉任务,用于检验通用操作能力;真机部分包含5项接触密集型任务,用于检验触觉闭环控制能力。
值得期待的是,HumanTouch和SparkArena即将全面开源。
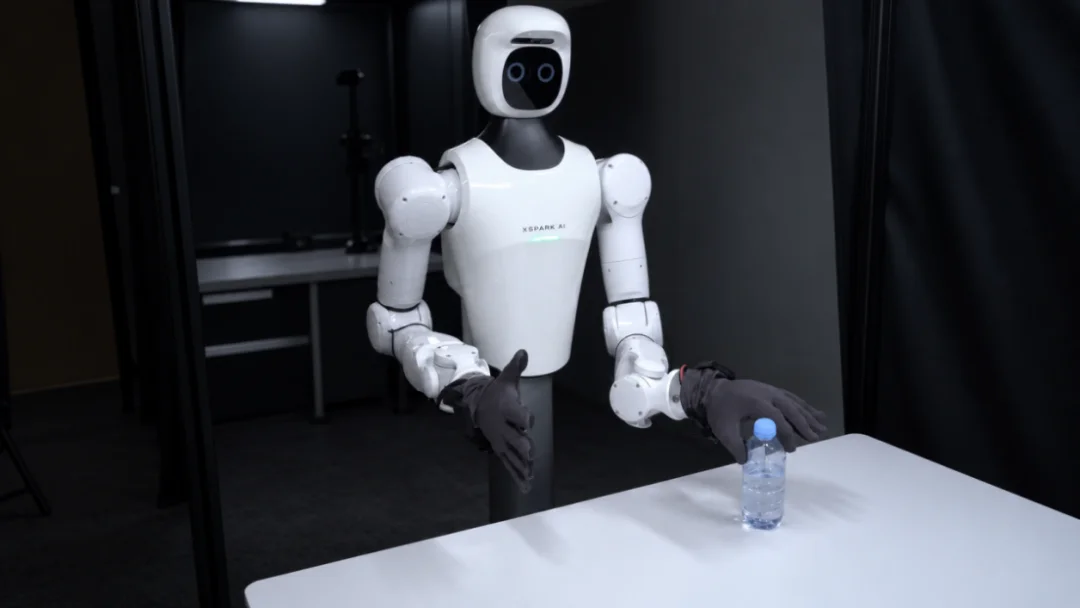
图注:Gen 1 Prototype
Spark-0的出色表现已在多项基准上得到验证。在SparkArena仿真、SparkArena真机和跨本体的Ego Humanoid三项基准上,Spark-0 全面超越 π0.5 、GR00T 等 11 个主流模型。
在一项真机任务中,机器人双手把软鞋塞进鞋盒,过程中手部挡住了大部分视野,Spark-0依靠压力反馈实时调整姿态和力度,成功率达到80%,而该项最强对比模型成功率为30%。最终,Spark-0在五项真机任务上的平均成功率为52%,是最强基线的2.4倍。更关键的是,在视觉数据和算力不变的条件下,加入HumanTouch触觉预训练后,即便运行时完全不启用触觉、并切换至另一种机器人本体,成功率也从52.5%跃升到71.7%。
Xspark AI认为,对具身领域的触觉发展可分为多个阶段,触觉1.0是外挂传感器;2.0是与视觉浅层融合;3.0则是从数据、表征到动作的全链路原生内建。在3.0阶段,触觉在关键时刻不再只是视觉模型的一个附加输入,而是能够进行独立判断和反应。如今,以HumanTouch、Spark-0、SparkArena为基石,Xspark AI团队已正式把触觉3.0从理念变为可验证、可复现的工程现实。
Xspark AI之所以能成为原生触觉智能落地的关键推动者,靠的是懂触觉的团队、独特的技术思路,以及基于前二者达成的自研全栈能力。
公司研发由清华大学长聘副教授丁文伯领衔。他是国内最早一批从事机器触觉研究的学者之一,累计在Nature、Science、Cell子刊以及TRO、CVPR等国际顶级期刊和会议发表论文80余篇,Google Scholar引用超万次,带领团队逐一攻破从传感器底层到模型顶层的难题。
Xspark AI认为,触觉不是又一路输入,而是可以被规模化的监督信号。为解决数据难题,团队利用HumanTouch全程自主采集多模态数据并进行质检,让人手与机械手共用同一套触觉接口,推动人类真实触觉经验直接转化为机器人的操作能力,这样的数据买不到,也拼不出。
目前,公司已走通了触觉全栈路线,在传感器与数据采集、模型架构与训练、评测体系与真实部署四个环节均具备自主技术积累。2026年1月,自研多光谱触觉传感器SuperTac的研究成果发表于Nature Sensors,并入选期刊封面元素,推动机器人触觉迈向人类水平;半年后,团队发布触觉—视觉多模态数据采集系统HumanTouch,随后推出TouchSight与DexTouch-WM,把人手交互转化为可以训练的世界模型燃料。Spark-0,则是把这条链路真正交付到机器人手上的那一步。
Spark-0同时也是Xspark AI可信物理智能中枢系统的核心,后者由“快脑VTLA、慢脑VLM、脊髓VTA”协同构成。Spark-0赋能中枢系统实现三处升级:其一,快脑从“看见”升级为“理解接触”,慢脑的每一步规划都能落到更准确的物理交互上;其二,执行从开环升级为触觉闭环,能更早发现、更快纠正异常;其三,传感器缺失时不误判、可降级,同一套权重可以无缝切换到纯视觉模式,系统始终可控。
基于这一技术底座,Xspark AI 正加速推进工业场景的产品化落地。依托成熟的供应链体系,公司将自研模型、机器人本体与场景化解决方案深度整合,形成兼顾操作精度、运行稳定性与成本效率的交付能力。
目前,团队已围绕精准操作与触觉敏感型作业,在多个工业场景推进真实工位验证,相关业务正在快速推进中;与此同时,公司正以“技能(M)×场景(N)”的矩阵式思路拓展应用边界,并逐步将能力延伸至商服领域,聚焦需求明确、具备规模复制潜力的作业场景。
下一步,Xspark AI将继续扩大HumanTouch数据规模,推动Spark-0与世界模型深度融合,让机器人从“感知接触”走向“预判接触”,并将可信物理智能中枢应用至更多机器人本体和真实产线。
文章来自于"Z Potentials",作者 "Z Potentials"。


