晶圆级芯片和存算一体结合:中科院提出15万tokens/s晶圆级芯片方案丨ASPLOS'26
晶圆级芯片和存算一体结合:中科院提出15万tokens/s晶圆级芯片方案丨ASPLOS'26当前大模型的发展呈现出类似于“军备竞赛”的趋势——模型规模持续攀升,对计算硬件的需求也随之快速增长。
来自主题: AI技术研报
10016 点击 2026-04-21 09:25

 搜索
当前大模型的发展呈现出类似于“军备竞赛”的趋势——模型规模持续攀升,对计算硬件的需求也随之快速增长。
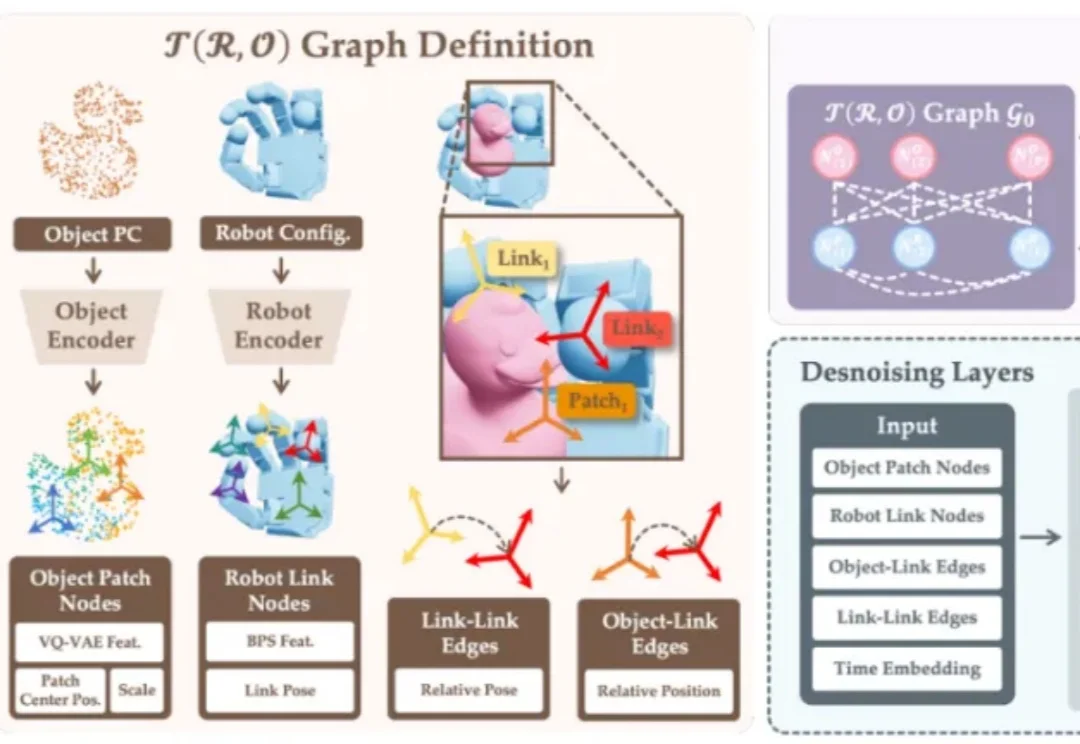
T (R,O) Grasp 是一种基于物体 — 机器手空间关系建模的图扩散架构,具备跨智能体的统一表征能力。在 NVIDIA 40GB A100 GPU 上,该方法可实现 5 FPS 的推理速度和 50 grasp/s 的吞吐量,并在多种智能体上取得 94.83% 的平均抓取成功率,刷新了跨智能体灵巧抓取的 SOTA,具备与动态场景实时交互的能力。
一枚戒指里的“Token经济学”。
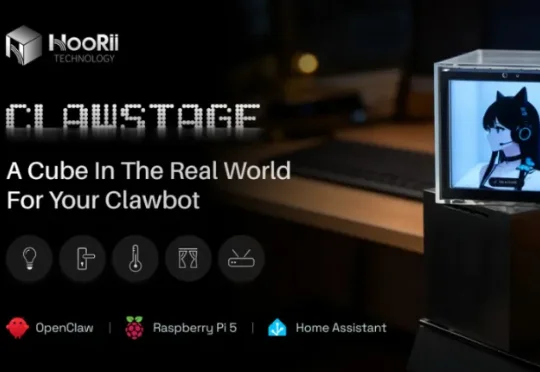
最近,Kickstarter 上一个叫 ClawStage 的小方块,把不少人的“好奇心”给勾起来了。刚刚上线,就已经快速冲破20万美元,目前仍在飞速增长! 它最吸引我的地方,在于“让云端的 AI 有了躯体”。这背后,藏着一套叫 OpenClaw 的自托管 AI 框架,还有我们熟悉的 Raspberry Pi 5 硬件支撑。
本篇文章被 ICRA 2026 接收并获得 IROS 2025 双料 Workshop 最佳论文,第一作者张子哲(site: zizhe.io)是宾夕法尼亚大学机器人学硕士生,同时在 GRASP 实验室担任科研助理,导师为 Nadia Figueroa 教授,研究兴趣涵盖机器学习,安全控制以及人机交互。
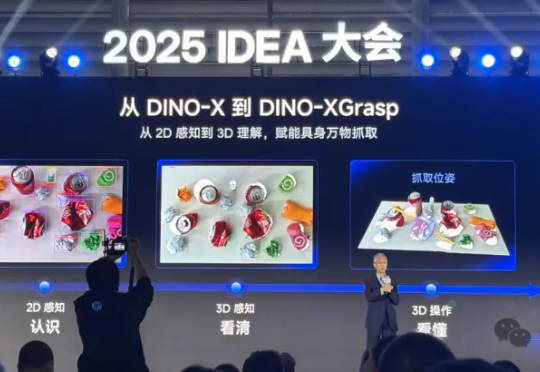
带领IDEA研究院(粤港澳大湾区数字经济研究院)走过第五个年头的沈向洋,新鲜分享了他用来梳理智能演进的五个维度——作为IDEA研究院创院理事长,相比给出一个技术路径路线图,他更希望提出一个识别机会的思考框架,帮助创新者在智能演进中找到技术、产品与商业的切口。

目前,最先进的对齐方法是使用知识蒸馏(Knowledge Distillation, KD)在所有 token 上最小化 KL 散度。然而,最小化全局 KL 散度并不意味着 token 的接受率最大化。由于小模型容量受限,草稿模型往往难以完整吸收目标模型的知识,导致直接使用蒸馏方法的性能提升受限。在极限场景下,草稿模型和目标模型的巨大尺寸差异甚至可能导致训练不收敛。
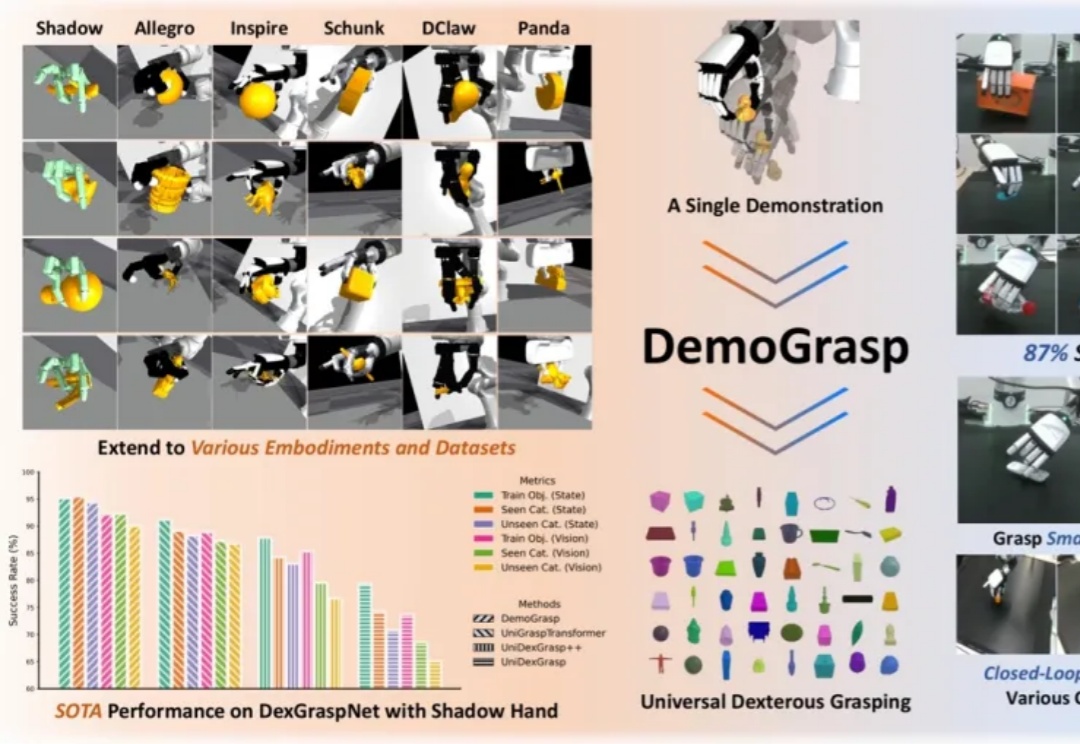
在灵巧手通用抓取的研究中,由于动作空间维度高、任务具有长程探索特征且涉及多样化物体,传统强化学习(RL)面临探索效率低、奖励函数及训练过程设计复杂等挑战。
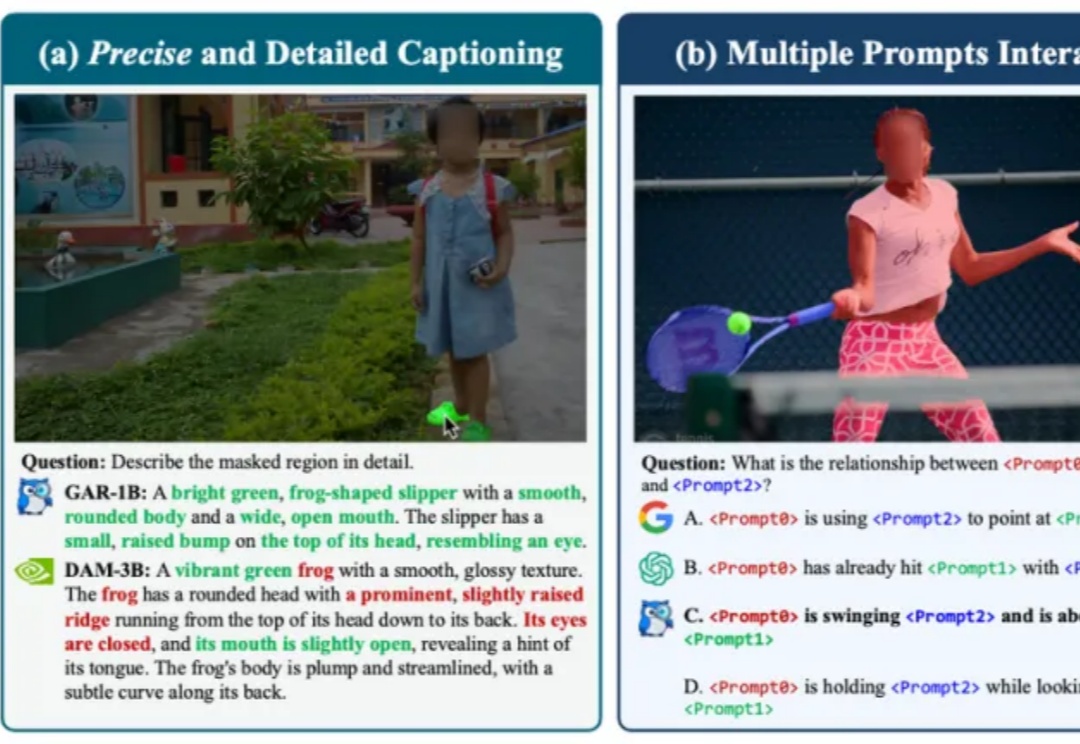
近期,DeepSeek-OCR提出了“Vision as Context Compression”的新思路,然而它主要研究的是通过模型的OCR能力,用图片压缩文档。
从ChatGPT到DeepSeek,强化学习(Reinforcement Learning, RL)已成为大语言模型(LLM)后训练的关键一环。