机器人走错路了?与苏度韩铮聊聊具身智能的3D数据、路径分野与硅谷竞赛
机器人走错路了?与苏度韩铮聊聊具身智能的3D数据、路径分野与硅谷竞赛苏度科技联合创始人、董事长苏昊是ImageNet的核心作者之一,师从李飞飞。这家公司走了一条与硅谷主流“纯大脑黑盒大模型”不太一样的路:软硬件协同设计,上下分层架构,上层负责任务规划与环境理解,下层负责具体物体操作;Sim-to-Real作为核心训练范式,让机器人在虚拟世界里经历几百万年的进化,再迁移到现实。
搜索
苏度科技联合创始人、董事长苏昊是ImageNet的核心作者之一,师从李飞飞。这家公司走了一条与硅谷主流“纯大脑黑盒大模型”不太一样的路:软硬件协同设计,上下分层架构,上层负责任务规划与环境理解,下层负责具体物体操作;Sim-to-Real作为核心训练范式,让机器人在虚拟世界里经历几百万年的进化,再迁移到现实。
袁博地的答案是否定的。从清华大学接触计算机视觉,到 UC Berkeley 攻读 AI 博士,再到 Google X 负责机器人的视觉系统,袁博地过去十多年的研究几乎始终围绕 Pixel 展开:从图像识别,到 GAN、Diffusion,再到图像和视频生成,技术范式不断变化,研究对象却始终指向同一件事——如何让机器理解和生成视觉世界。
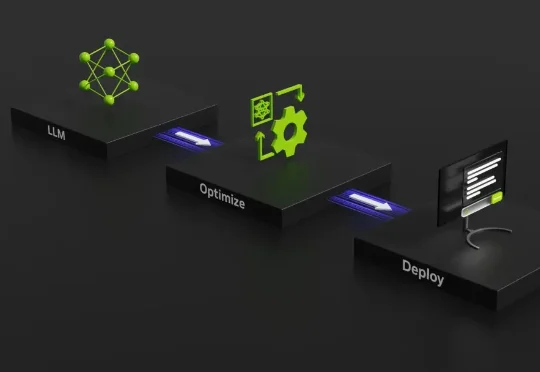
就在最近,英伟达亲自下场,发布了一篇名为《AI Model Co-Design: Hardware-Friendly LLM Design》的技术博客。整篇文章洋洋洒洒,其实就想点醒行业一件事:别光顾着堆算力了,来看看你们是怎么把顶级显卡逼成“磨洋工”的吧。
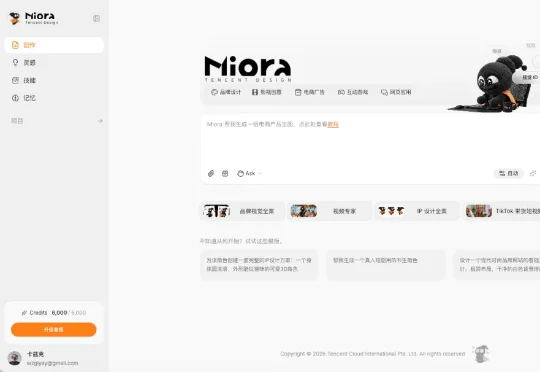
腾讯的设计Agent平台Miora,今天终于全面开放了。之前一直需要邀请码,还得预约排队,而今天,终于正式全量上线。别的不说,你永远可以相信腾讯的产品设计和审美。网址在此:miora.design
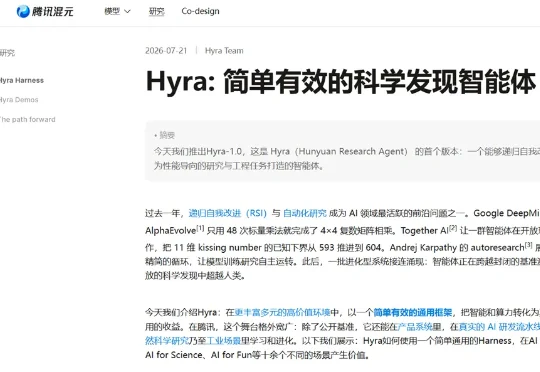
今天,腾讯正式发布了其首个研究智能体(Research Agent)——Hyra(Hunyuan Research Agent)。Hyra能够像科研人员一样,提出假设、完成实验、总结经验,再基于经验不断提出新的方案,最终实现递归自我改进(Recursive Self-Improvement,RSI)。
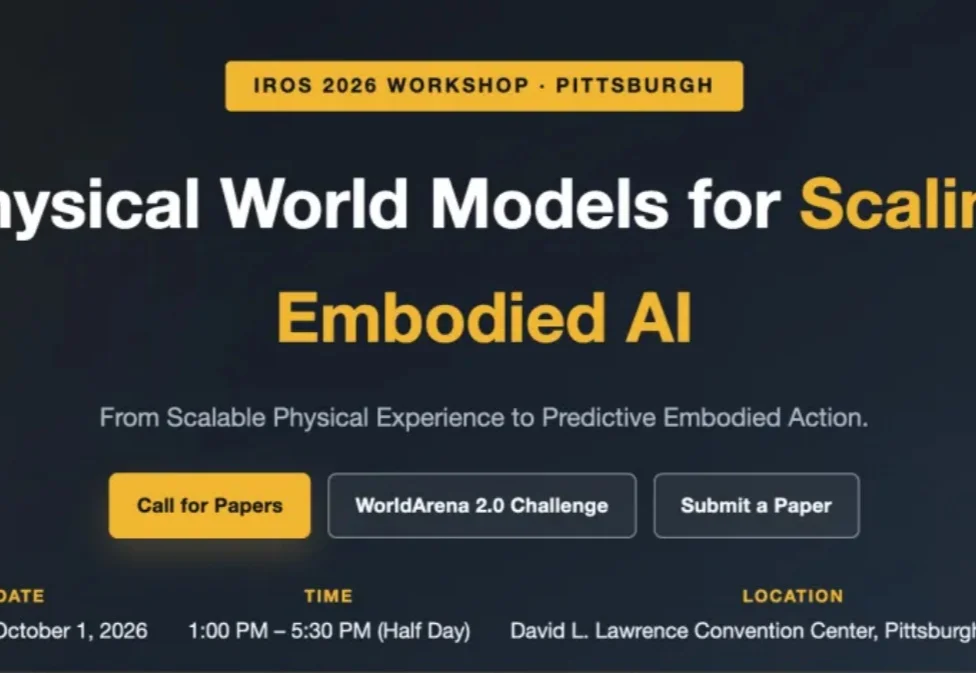
2026年10月1日,IROS 2026 Workshop——Physical World Models for Scaling Embodied AI将在美国匹兹堡举行。论文征集现已开放,8月10日截止;WorldArena 2.0 Challenge三大赛道已于7月10日开赛,总奖金$7500。
刚刚结束的 2026 年世界人工智能大会(WAIC) ,具身智能与 AI 终端占据了最显眼的位置,人形机器人、灵巧手和各类智能硬件吸引了大量目光。
Netflix 为本·阿弗莱克的 AI 电影制作创业公司支付了 5.87 亿美元。在一份新的监管备案文件中,Netflix 披露其为 InterPositive 支付了 5.87 亿美元现金 。InterPositive 是一家由演员兼导演本·阿弗莱克共同创办的初创公司。
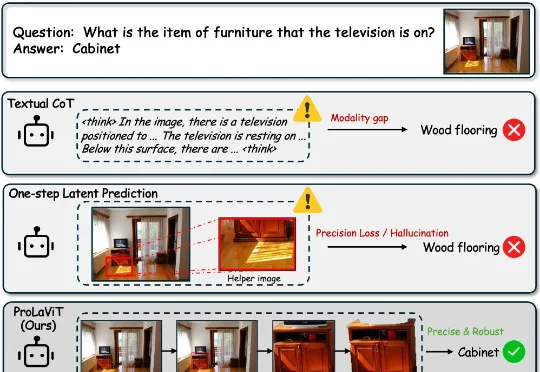
针对这一挑战,腾讯内容服务部 BAC 提出了一个名为 ProLaViT(Progressive Latent Visual Thought) 的全新框架。它的核心思想是:别急着下结论,先在连续隐空间里像人一样「步步推导」。 即让模型遵循 「定位 → 聚焦 → 分离」(Locate → Focus → Isolate) 的因果链,逐步收紧视觉注意力,最终精准锁定目标。
模型决定起点,数据定义终局。