机器人会自己攒Skill了!复旦提出具身自进化新框架
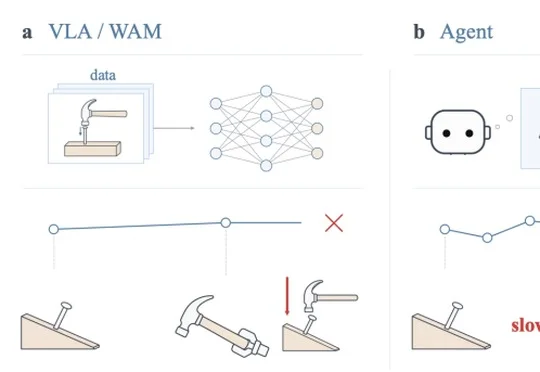
机器人会自己攒Skill了!复旦提出具身自进化新框架复旦大学可信具身智能研究院团队提出具身自进化框架RoboSkill,通过触觉反馈确认物理状态并积累、复用含代码的Skill,减少机器人Agent重复探索与推理,缩短任务执行时间。
来自主题: AI技术研报
8325 点击 2026-10-24 13:44

 搜索
复旦大学可信具身智能研究院团队提出具身自进化框架RoboSkill,通过触觉反馈确认物理状态并积累、复用含代码的Skill,减少机器人Agent重复探索与推理,缩短任务执行时间。