告别噪声初始化:NTU MARS Lab提出A2A新范式,实现机器人高性能单步动作生成
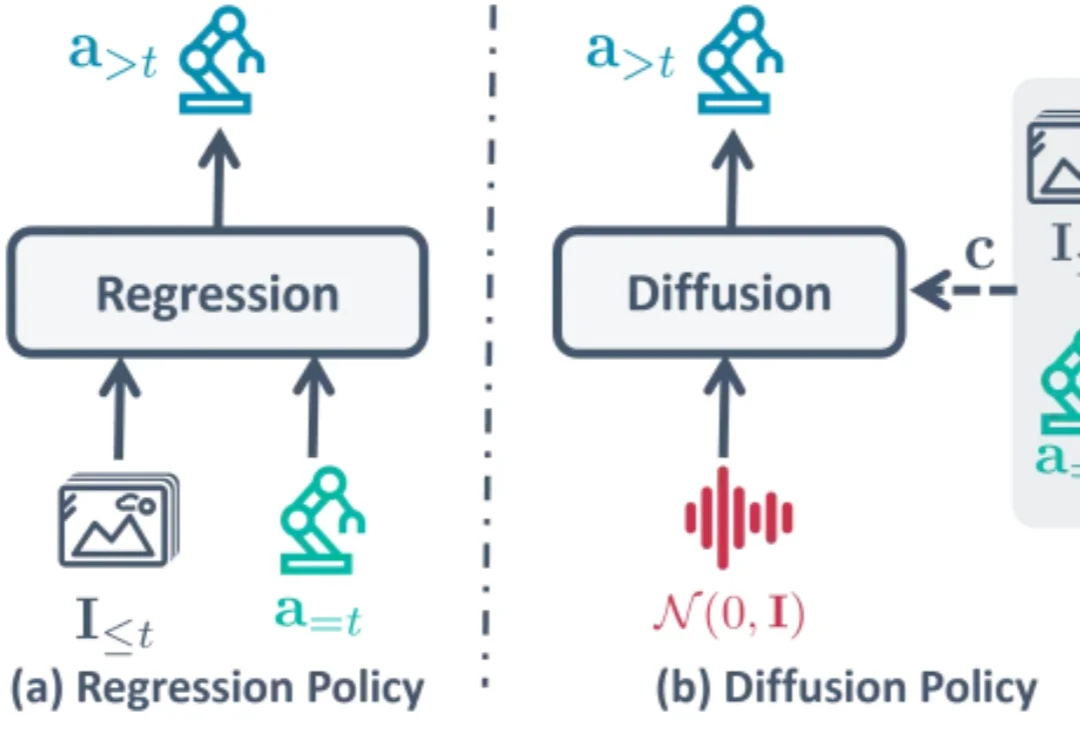
告别噪声初始化:NTU MARS Lab提出A2A新范式,实现机器人高性能单步动作生成在机器人领域,扩散策略(Diffusion Policy)已经成为了标准模仿学习策略和 VLA 动作生成范式,但其「从随机噪声中迭代解噪」的机制带来了不容忽视的推理延迟。如果机器人不再从随机高斯噪声开始「盲猜」,是否可以基于「刚刚做了什么」来预测「下一步做什么」呢?
搜索
在机器人领域,扩散策略(Diffusion Policy)已经成为了标准模仿学习策略和 VLA 动作生成范式,但其「从随机噪声中迭代解噪」的机制带来了不容忽视的推理延迟。如果机器人不再从随机高斯噪声开始「盲猜」,是否可以基于「刚刚做了什么」来预测「下一步做什么」呢?
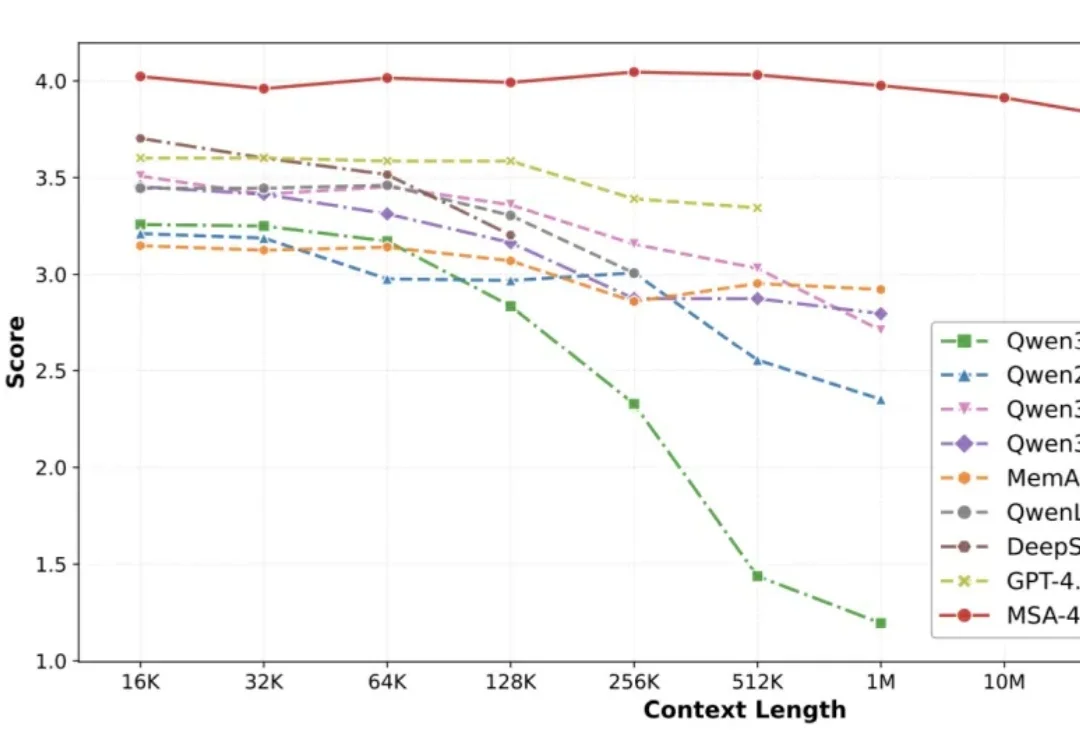
人的智能能力主要由推理能力和长期记忆能力构成。近年来,大模型的推理能力一直处于快速发展过程,但大模型的长期记忆能力一直受限于上下文长度,无法取得突破。在历史上,曾经有多种路线进行尝试,但都无法突破扩展性(Scalability)、精度(Precision)和效率(Efficiency)的不可能三角。
来自天工AI的SkyReels-V4,没打招呼,直接登顶Artificial Analysis文转视频(含音频)全球榜,超越Veo 3.1、Sora 2。一个月前,其Preview版本才刚拿下该榜全球第2。
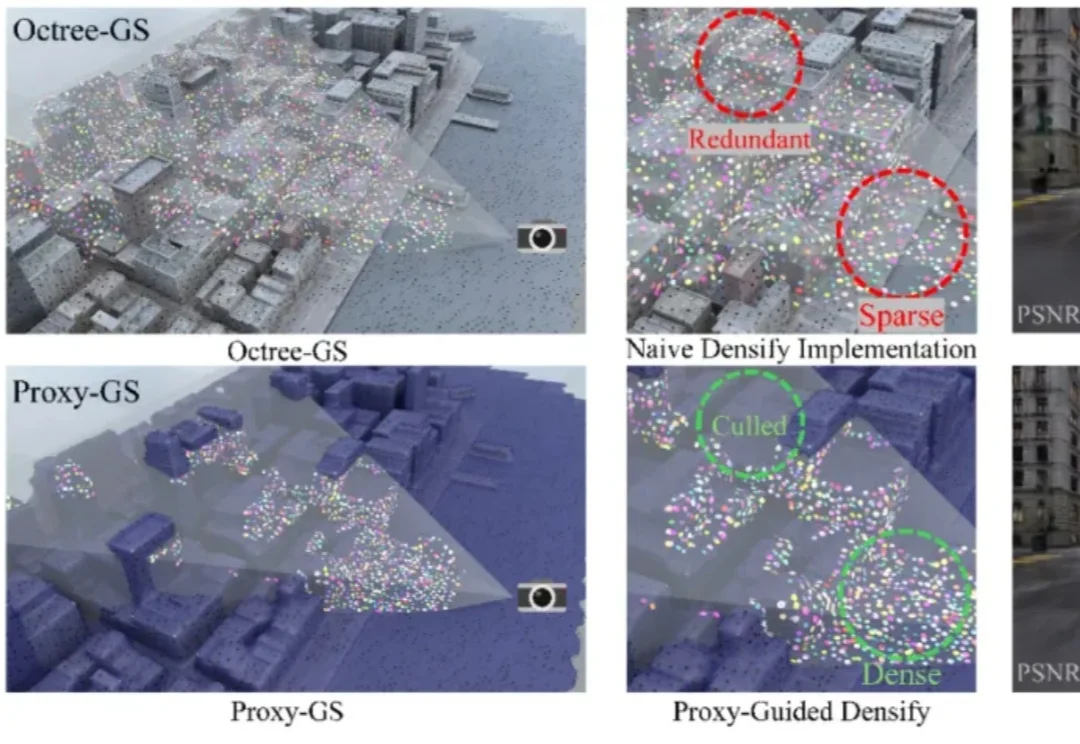
上海交通大学钟志航团队联合上海人工智能实验室、西北工业大学、四川大学等高校在 CVPR 2026 上提出Proxy-GS(Proxy-GS: Unified Occlusion Priors for Training and Inference in Structured 3D Gaussian Splatting),面向基于 MLP 的结构化 3D 高斯溅射(3DGS),
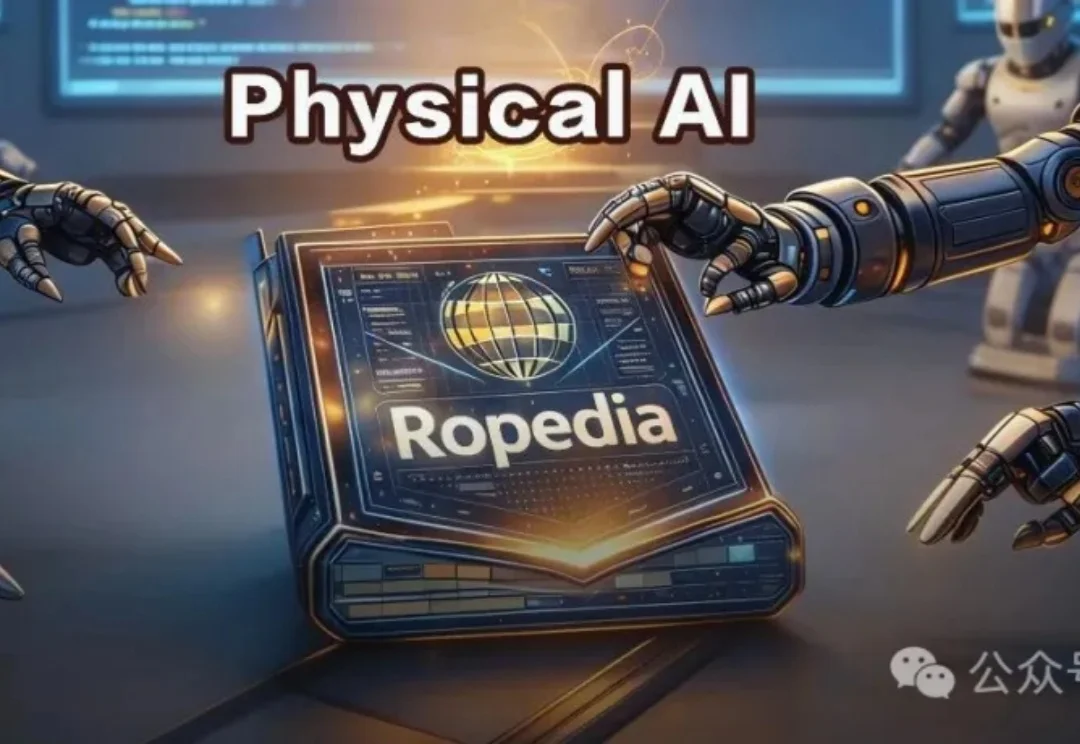
当LeCun和李飞飞各自拿下10亿美元押注世界模型时,一个更底层的问题浮出水面:谁来为Physical AI提供真正能用的数据?Ropedia给出的答案,不是更多视频,而是一部结构化的、来自真实世界的「经验百科全书」。
所以今天我就去闲鱼上找了找,看看有没有更便宜一点、能继续顶上来的方案,最后顺手买了一个 9.9 元的 bussiness 拼车。买完之后,我就顺手把它折腾了一下,最终成功接到了 Claude Code 里面。
AI竞赛,已经踩下油门,开始全力冲刺!2026下半年,三巨头OpenAI、谷歌DeepMind、Anthropic将甩开所有人,递归自我改进的引擎已点火。接下来六个月,人类文明或将永久改写。
就在刚刚,Moonshot AI(月之暗面)发布了一项足以撼动 Transformer 底层的研究:《Attention Residuals》。海外科技大 V,谷歌高级AI产品经理 Shubham Saboo 直接开启了“高赞”模式:“他们触碰了那个十年没人敢碰的部分。”
多模态模型代码写得像老司机,却在数手指、量柱子时频频翻车?UniPat AI用五百行代码打造的SWE-Vision,让模型「掏出Python尺子」自我验证,一举拿下五大视觉相关基准SOTA。
Datasette创始人Simon Willison公开了一套指南,专门教专业开发者如何用Claude Code等AI编程工具提效。他总结了8大实战模式,从测试驱动到交互式解释,每一条都在重构程序员的工作方式。