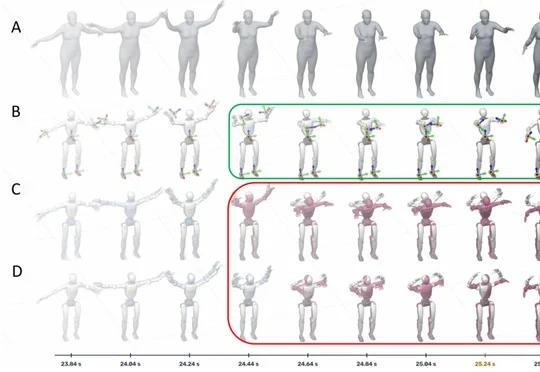
刚刚,源策未来发布 Anchor 1:让人形机器人真正做到精准控制
刚刚,源策未来发布 Anchor 1:让人形机器人真正做到精准控制源策未来(Archon Robotics)发布全身控制模型 Anchor 1,通过五个锚点、筛选训练数据与解耦误差反馈提升人形机器人全身操作精度和稳定性,并计划于 2026 年底分阶段开放模型权重及部署代码。
来自主题: AI资讯
8241 点击 2026-11-06 15:53

 搜索
源策未来(Archon Robotics)发布全身控制模型 Anchor 1,通过五个锚点、筛选训练数据与解耦误差反馈提升人形机器人全身操作精度和稳定性,并计划于 2026 年底分阶段开放模型权重及部署代码。
「朋友马上来家里做客,帮我准备一下。」
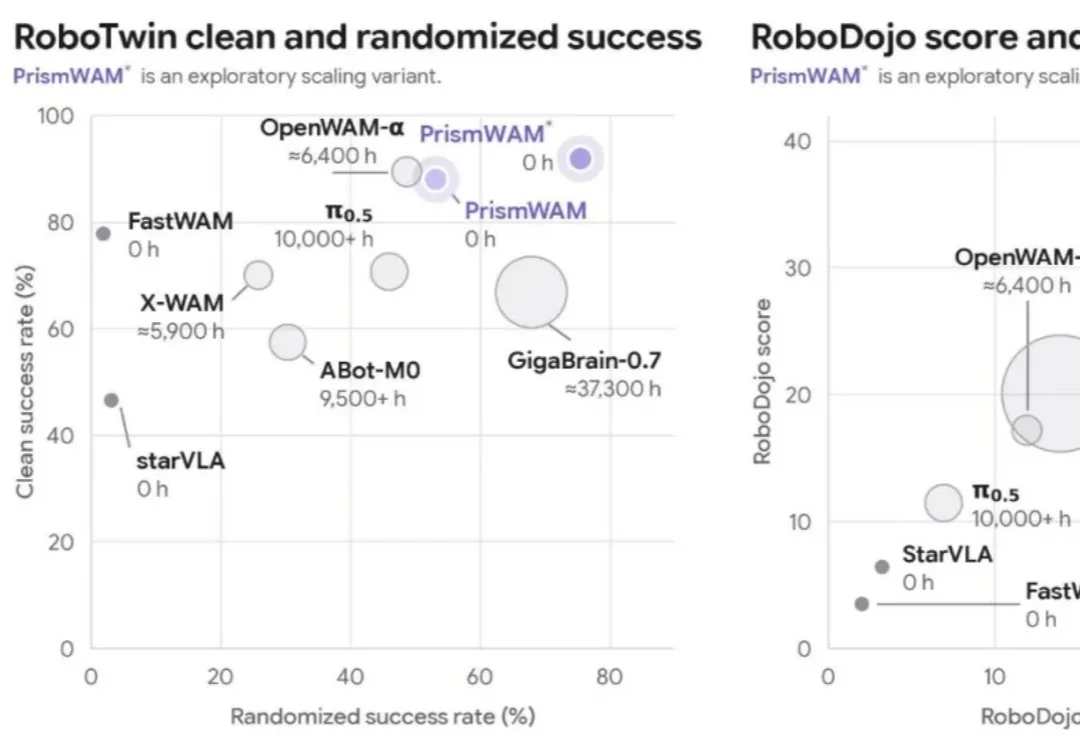
近日,厘清智能创始人、清华大学人工智能学院李一鸣教授团队发布了两项 Physical AI 研究成果:世界动作模型 PrismWAM,以及面向机器人执行诊断与持续改进的 Agentic 框架 RoboDoctor。
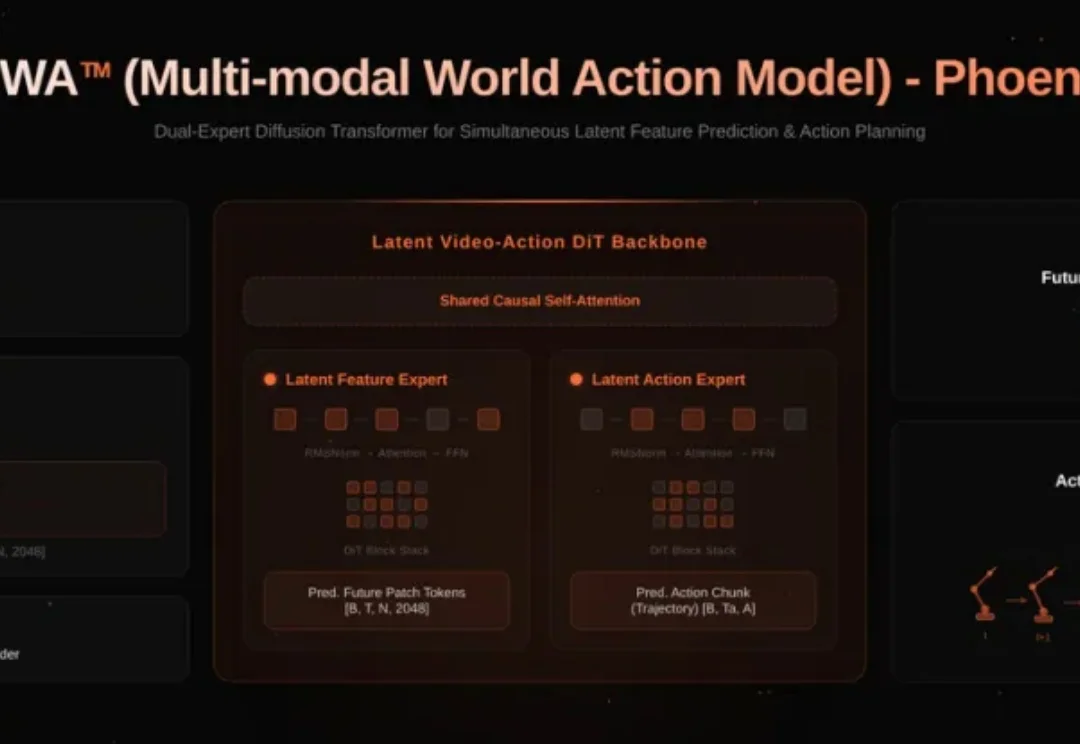
今日,无界动力正式发布并开源 MWA™-Phoenix 隐空间世界模型基座,横扫 LIBERO-Plus、LIBERO-Pro、RoboCasa GR1、Bench2Dex、RoboTwin 2.0 和 RoboDojo 真机榜。
“全世界最无聊的机器人。”这是最近《纽约邮报》的一篇报道标题,而这家公司的创始人们却认为,这是“对一家机器人公司最高的赞美”,这家公司叫Dyna Robotics。
近日,由清华大学、原力灵机与极寰时代联合研发的世界动作模型LoopWAM,登顶真机评测榜单RoboChallenge Table30 V2,成功率与过程分双双位列榜首,成绩超过VLA-DM0.5等同期方案。同时,LoopWAM在仿真榜单RoboTwin 2.0和RoboCasa365上同样取得SOTA表现。
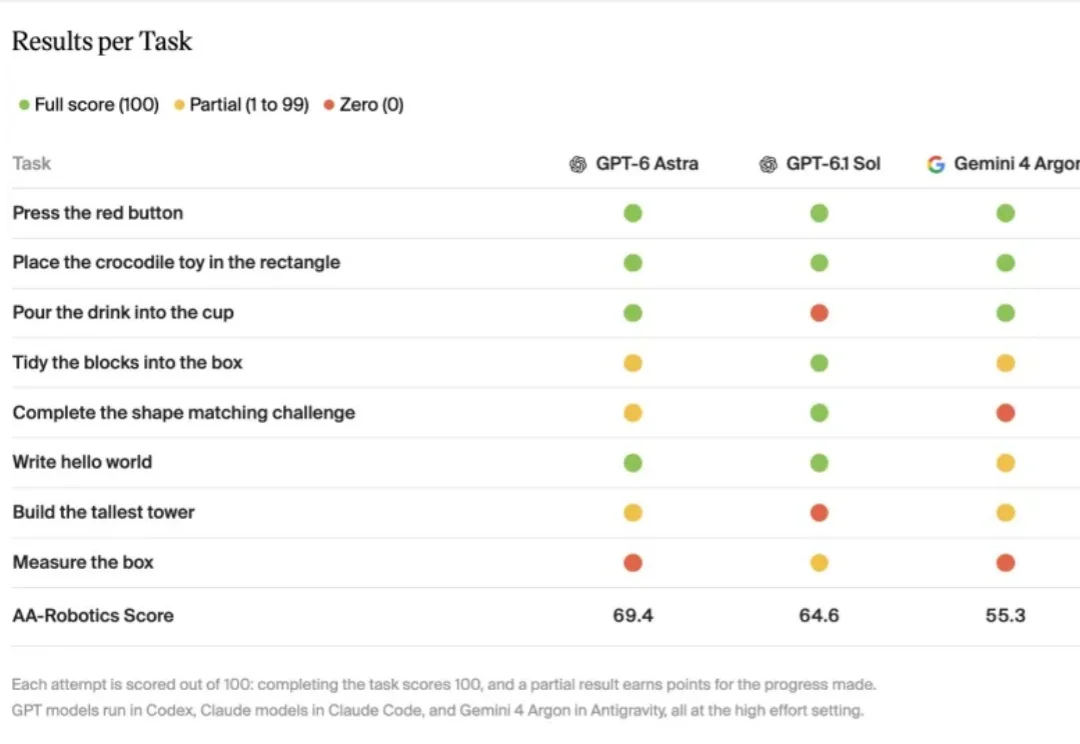
具身智能公司辛苦训练的「机器人大脑」,要被 GPT、Claude、Gemini 抢饭碗了?
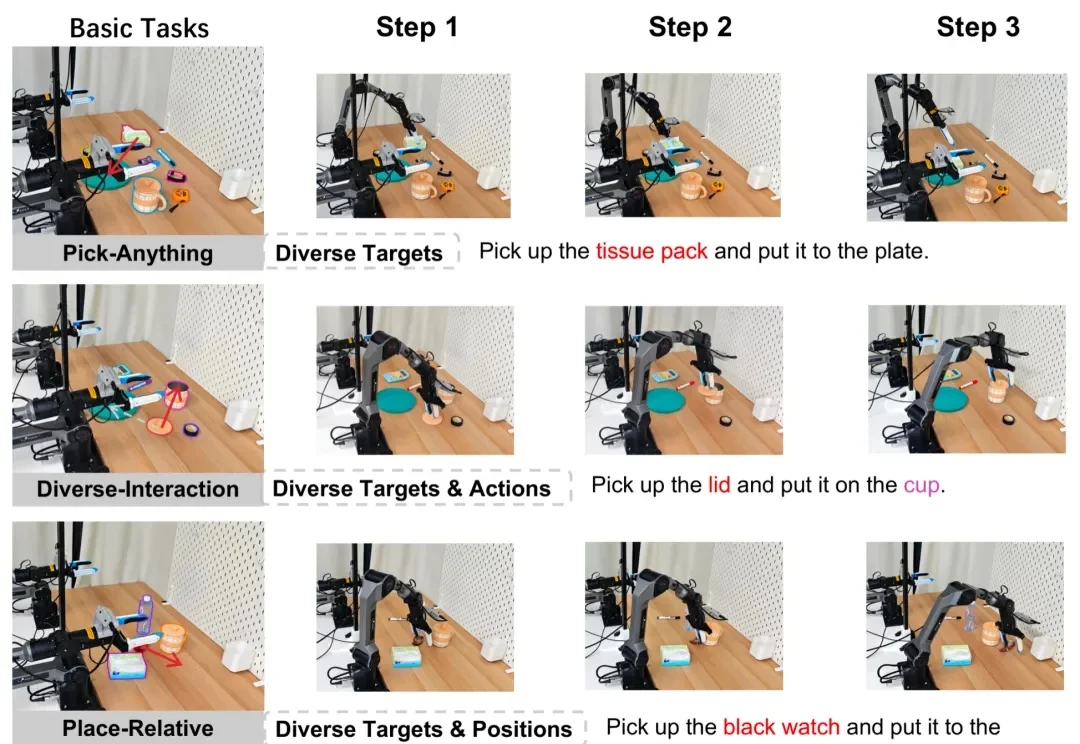
Ola-Sem 正式开源版本来了!UniWAM 探索 Human-Robot Co-training 的 Scaling 趋势,实现世界理解、未来预测与动作生成的统一学习,代码与权重全面开源。
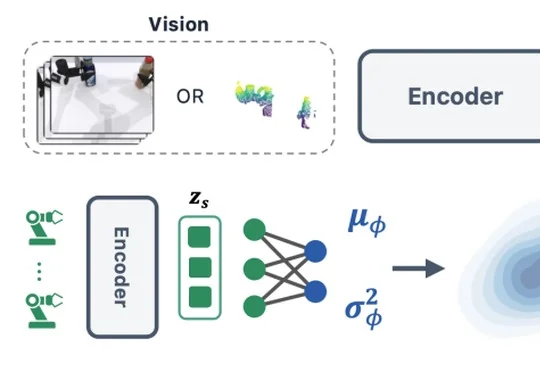
东南大学魏秀参团队提出LeaP(Learnable source Prior)方法,由本体感知信息驱动并联合预测动作生成起点的均值与方差,在RoboTwin仿真15项任务上平均成功率81.6%、较标准高斯基线提升25.5个百分点,相关论文已被CoRL 2026接收。
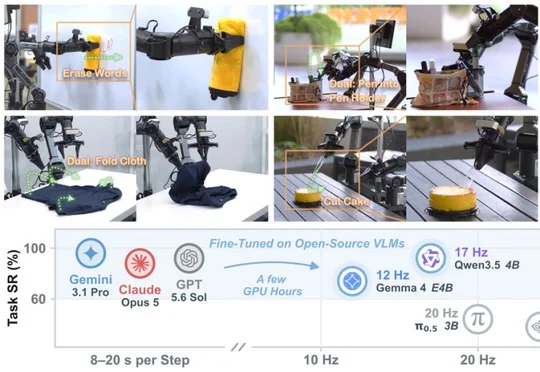
新加坡国立大学 Show Lab 发布的 Show-Harness 通过一套可被 VLM 理解的语义动作接口,使前沿视觉语言模型和轻量微调的 Qwen3.5-2B 能够跨模型、跨机器人本体直接操控真实机器人,并在跨任务、跨环境、跨本体实验中取得显著高于基线的成功率。