ECCV 2026|不靠「上帝视角」,也不等「完美指令」:REAL 让具身智能体走向开放世界
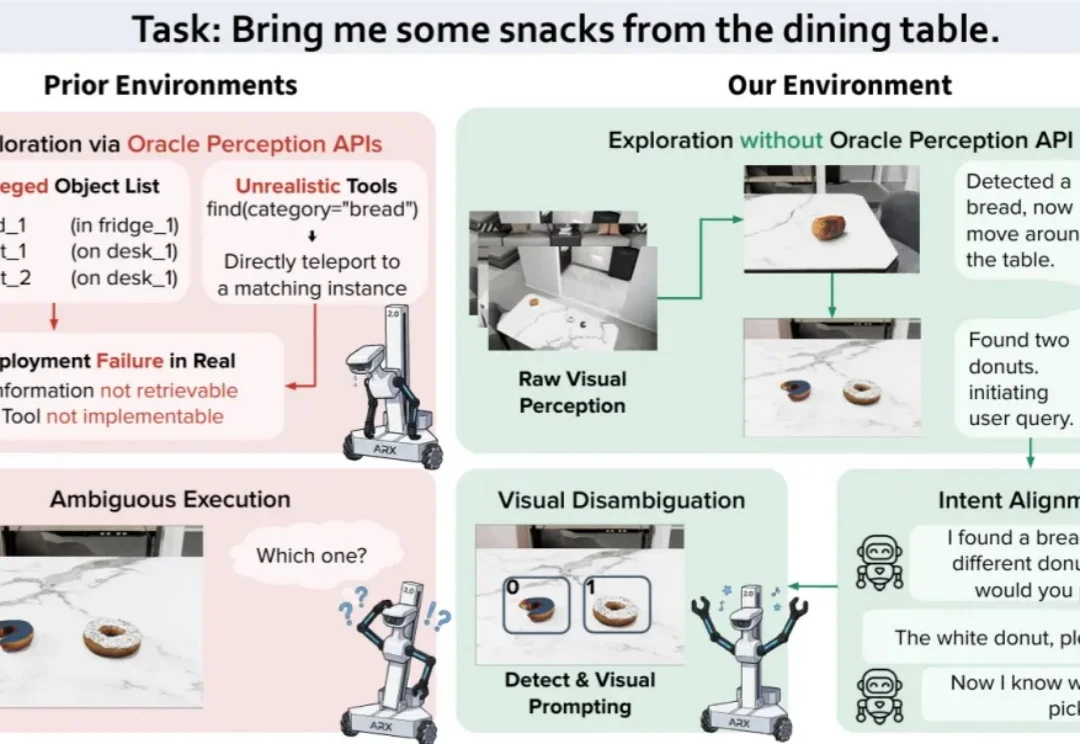
ECCV 2026|不靠「上帝视角」,也不等「完美指令」:REAL 让具身智能体走向开放世界真实家庭任务往往从「不完整的信息」开始:机器人不知道目标在哪里,用户也未必能一次说清自己想要什么。面对「帮我从餐桌上拿点零食」这样的模糊指令,机器人不仅要主动寻找候选物体,还要在发现面包和多个甜甜圈后进一步询问用户,确认究竟该拿哪一个。
搜索
真实家庭任务往往从「不完整的信息」开始:机器人不知道目标在哪里,用户也未必能一次说清自己想要什么。面对「帮我从餐桌上拿点零食」这样的模糊指令,机器人不仅要主动寻找候选物体,还要在发现面包和多个甜甜圈后进一步询问用户,确认究竟该拿哪一个。
同一套模型,换一个coding agent运行时,测试得分和实际消耗往往大相径庭。
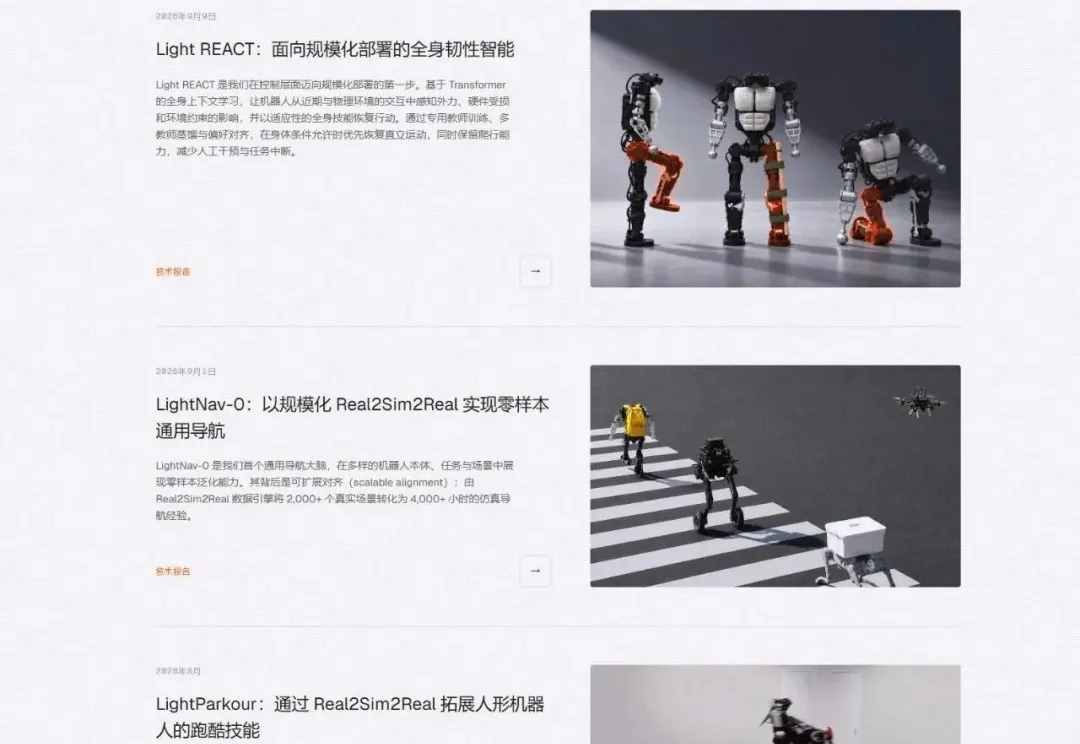
过去一年,具身智能的技术迭代明显加快。VLA、世界模型持续演进,强化学习重新成为机器人学习的重要技术路径,Sim2Real加速从仿真走向真机,全身控制能力也在快速突破。
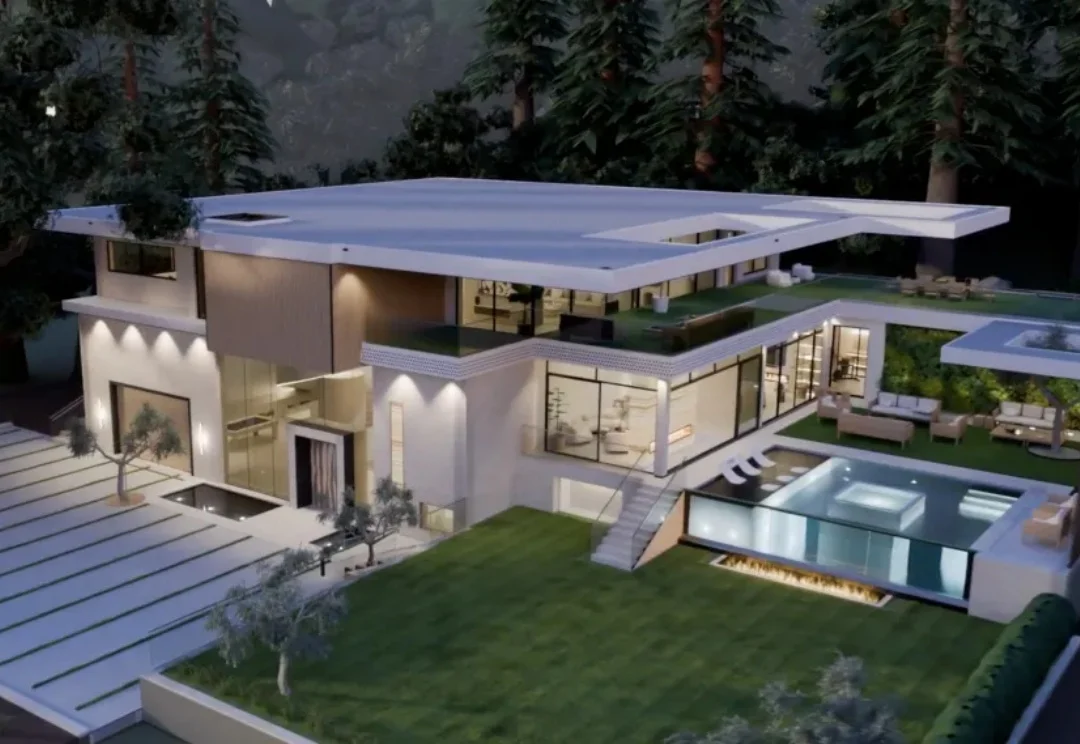
最近,GPT-6 Astra 的三维建模与空间理解 demo 引发关注。它能在 Blender 中搭建带家具和庭院的住宅,再将场景转入 Unreal Engine 5,让人能走进房间、打开柜门,甚至操作咖啡机。
影眸Hyper3D发布世界生成模型WorldGen,用户上传一张场景图片即可在两三分钟内生成由多个独立可交互物体组成的3D场景,物体具备质量、摩擦系数等物理属性,可直接接入Blender、Unity、Unreal Engine等主流工具及机器人仿真环境,标志着3D生成进入场景级时代。
智东西实测Hermes Agent新上线的Real Profile Browsing功能,该功能可复制Chrome登录态让Agent直接以用户身份访问网站,但实测中发现存在浏览器卡死、匿名Cookie覆盖原登录信息及macOS加密保护导致无法读取登录数据等问题,目前功能可用性仍有待优化。
SparkChat,就盯上了这类朋友之间很日常的社交问题,由Digipals推出,核心创始人Peggy Wang是斯坦福CS本硕,做过Lyft Level 5和Meta Reality Labs,第一次创业的Ego便进入了YC W24,并累计融资750万美元。
机器人走出实验室后,训练数据不再只是 “多不多” 的问题:环境能否覆盖真实世界的尺度、遮挡、接触和运动,直接决定策略能否落地。Real2Sim 因此重新受到关注 —— 如果普通视频也能变成可交互的仿真场景,采集成本会比人工建模或专用设备低得多。
测评 AI 这件事,如今越来越难做了。
上周一,我发了自己做的AIHOT大模型排行榜。